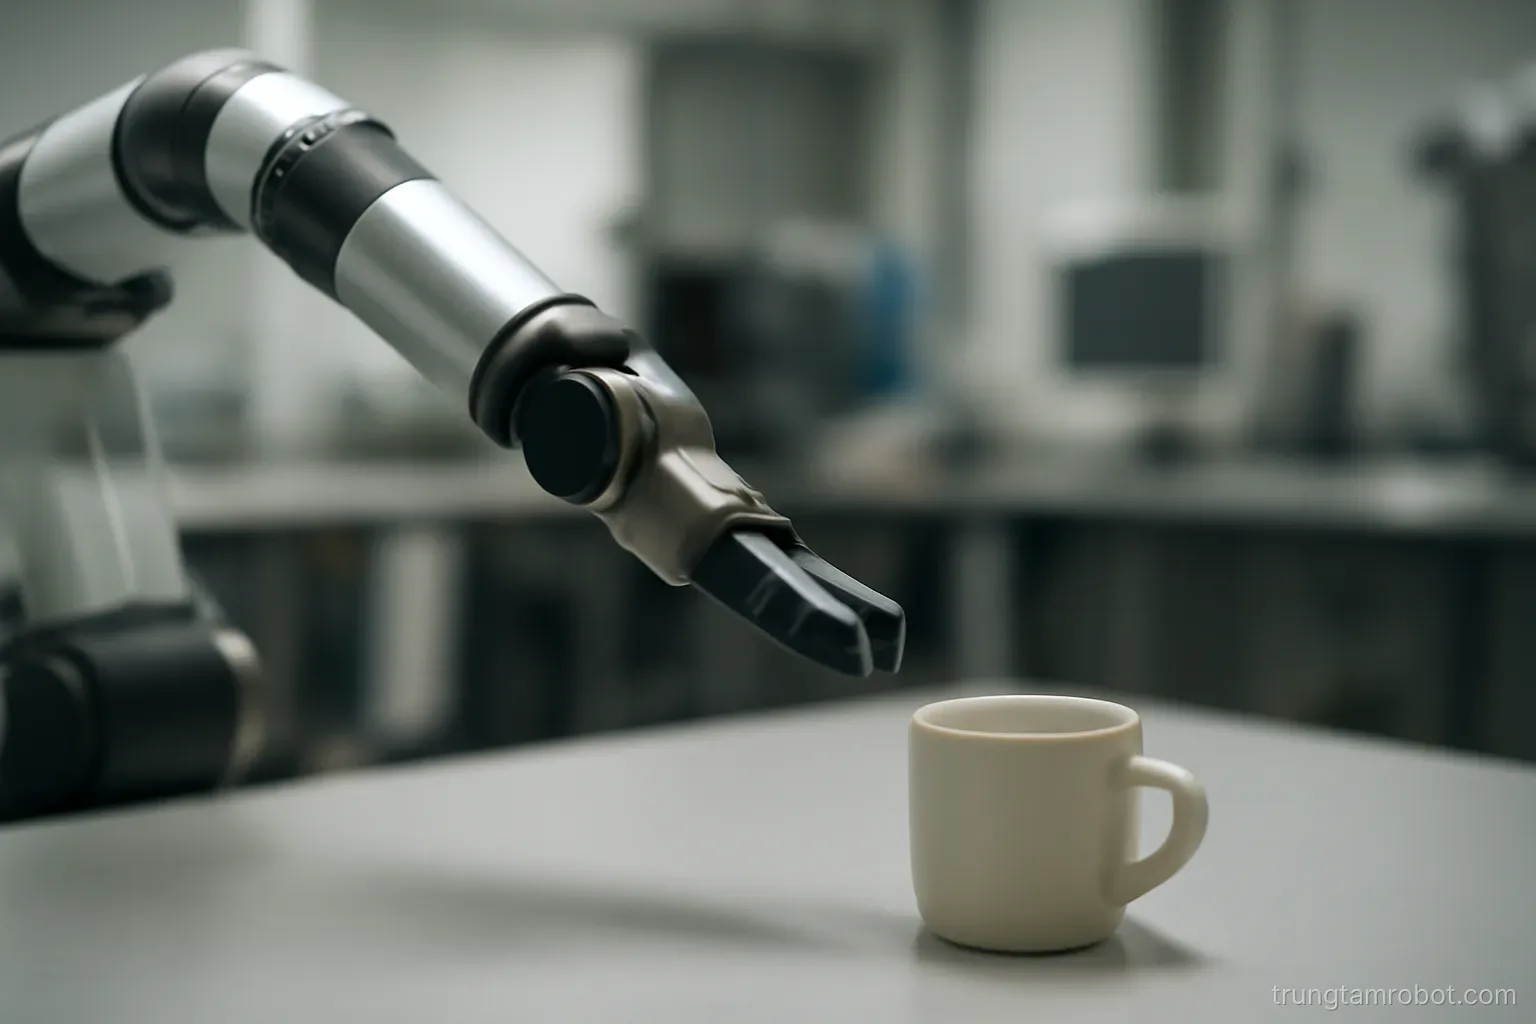
Một mô hình AI hôm nay soạn được hợp đồng, viết được mã, giải được bài toán. Đưa đúng mô hình đó vào một con robot và bảo nó dọn cái bàn thì nó chật vật với việc mà một đứa trẻ làm được. Khoảng cách này có lý do, và hiểu lý do giúp đánh giá đúng mọi lời chào hàng về robot AI.
Bốn khác biệt căn bản
Hậu quả không hoàn tác được. Một câu trả lời sai thì sửa lại. Một cái cốc bị làm rơi thì vỡ. Robot phải đúng ngay lần đầu ở những chỗ mà phần mềm được phép thử lại.
Thời gian không chờ. Trả lời chậm hai giây là hơi khó chịu. Phản ứng chậm hai giây khi vật đang rơi là đã muộn. Hành động trong thế giới thật có nhịp mà thế giới thật quy định.
Dữ liệu ít hơn nhiều bậc. Văn bản trên mạng có sẵn với khối lượng khổng lồ. Dữ liệu về việc một cánh tay đã cầm một cái cốc như thế nào thì phải tự tạo ra, từng lần một, bằng thiết bị thật.
Mỗi thân máy một kiểu. Kinh nghiệm học trên một cánh tay không chuyển thẳng sang cánh tay khác có kích thước và lực khác. Trong khi một mô hình ngôn ngữ dùng chung cho mọi người.
Bốn điều này giải thích vì sao tiến bộ ở phần nói nhanh hơn hẳn tiến bộ ở phần làm, dù cùng dùng những kỹ thuật gần giống nhau.
Thứ mô hình ngôn ngữ không có
Một mô hình học từ văn bản biết rất nhiều về thế giới và không biết thế giới ấy nặng bao nhiêu.
Nó đọc hàng triệu câu về cốc nước, biết cốc dùng để uống, biết cốc có thể vỡ, biết nước tràn khi nghiêng. Nhưng nó chưa từng cầm một cái cốc, nên nó không có cảm giác về việc cầm chặt bao nhiêu thì cốc trượt, nghiêng bao nhiêu độ thì nước sánh.
Loại hiểu biết đó — hiểu biết vật lý ngầm — con người có được qua nhiều năm chạm vào mọi thứ từ khi còn bé, và gần như không bao giờ được viết ra thành chữ, chính vì nó quá hiển nhiên với ai đã có nó.
Hệ quả thực tế: một robot có thể mô tả rất trôi chảy việc nó sắp làm rồi làm sai. Sự trôi chảy của lời nói không phải bằng chứng về năng lực hành động, và đây là chỗ các buổi trình diễn dễ gây hiểu nhầm nhất.
Cách người ta đang thu hẹp khoảng cách
Bốn hướng đang được theo đuổi, mỗi hướng có kết quả và giới hạn riêng.
Huấn luyện trong mô phỏng. Cho robot ảo thử hàng triệu lần trong máy tính, nhanh và không hỏng gì. Vấn đề là mô phỏng không giống thực tế ở đúng những chỗ khó — ma sát, độ mềm, biến dạng — nên kỹ năng học được không phải lúc nào cũng chuyển sang máy thật.
Cho người điều khiển từ xa để robot học. Người thao tác, robot ghi lại. Dữ liệu chất lượng cao nhưng thu rất chậm và rất tốn công.
Học từ video người làm. Nguồn dữ liệu dồi dào, nhưng video không ghi được lực, và cơ thể người khác cơ thể robot.
Mô hình lớn dùng chung cho nhiều thân máy. Huấn luyện trên dữ liệu từ nhiều loại robot với hy vọng học được phần chung. Đây là hướng đang được kỳ vọng nhất hiện nay.
Không hướng nào đã giải xong bài toán. Tiến bộ là thật và tốc độ thì chậm hơn nhiều so với ấn tượng mà các video ngắn tạo ra.
Việc gì đã chạy được và việc gì chưa
Ranh giới khá rõ nếu nhìn theo mức biến thiên của công việc.
Đã chạy được. Thao tác lặp lại với vật đã biết ở vị trí đã biết. Di chuyển trong không gian đã dựng bản đồ. Nhận diện và trả lời. Gắp thả vật cứng có hình dạng ổn định.
Đang ở ranh giới. Gắp vật lạ chưa từng thấy. Thao tác trong không gian bừa bộn. Làm việc cạnh người đang di chuyển.
Chưa chạy được ổn định. Thao tác với vật mềm và biến dạng — vải, dây, thức ăn. Chuỗi việc dài nhiều bước mà mỗi bước phụ thuộc kết quả bước trước. Xử lý tình huống hoàn toàn mới mà không có ai can thiệp.
Cách áp dụng cho việc đánh giá một sản phẩm: hỏi công việc cụ thể thuộc nhóm nào. Nếu nó thuộc nhóm ba mà người bán nói đã sẵn sàng thì đó là dấu hiệu cần thận trọng.
Ý nghĩa thực dụng cho người mua
Thiết kế công việc để giảm biến thiên. Đây là điều có tác dụng nhất và ít được nghĩ tới nhất. Vật để đúng chỗ, khay có ngăn, lối đi thông thoáng, ánh sáng ổn định — mỗi thứ này làm bài toán của robot dễ đi một bậc.
Chọn việc mà sai không nguy hiểm. Bắt đầu ở chỗ mà một lần làm hỏng chỉ gây bất tiện chứ không gây thiệt hại.
Luôn có đường lui về người. Robot gặp tình huống ngoài khả năng thì phải dừng an toàn và gọi người, chứ không cố làm tiếp.
Đo bằng tỷ lệ thành công, không bằng cảm giác. Ghi lại số lần làm được trên số lần thử. Con số này thường thấp hơn nhiều so với ấn tượng sau khi xem vài lần chạy tốt.
Đừng mua theo video. Một đoạn ba mươi giây có thể là lần thành công thứ năm mươi. Yêu cầu xem chạy liên tục nhiều lần, với vật của mình, trong không gian giống chỗ mình.
Câu hỏi thường gặp
Vì sao AI giỏi trả lời lại vụng khi hành động?
Vì hậu quả trong thế giới thật không hoàn tác được, thời gian không chờ, dữ liệu về hành động ít hơn dữ liệu văn bản nhiều bậc, và mỗi thân máy lại có đặc tính riêng nên kinh nghiệm khó chuyển giao.
Robot mô tả trôi chảy việc nó sắp làm có nghĩa nó làm được không?
Không. Mô hình học từ văn bản biết rất nhiều về thế giới mà không có hiểu biết vật lý ngầm — cầm chặt bao nhiêu thì trượt, nghiêng bao nhiêu thì đổ. Sự trôi chảy của lời nói không phải bằng chứng về năng lực hành động.
Nhóm công việc nào robot vẫn chưa làm ổn định?
Thao tác với vật mềm biến dạng như vải, dây và thức ăn; chuỗi việc dài nhiều bước phụ thuộc nhau; và xử lý tình huống hoàn toàn mới mà không có người can thiệp.
Người mua có thể làm gì để tăng xác suất thành công?
Thiết kế lại công việc để giảm biến thiên — vật để đúng chỗ, khay có ngăn, ánh sáng ổn định — chọn việc mà sai không gây thiệt hại, và luôn có đường lui về người khi robot gặp tình huống ngoài khả năng.
Đọc thêm trong Triển khai & vận hành thực tế và Robot trong giáo dục.